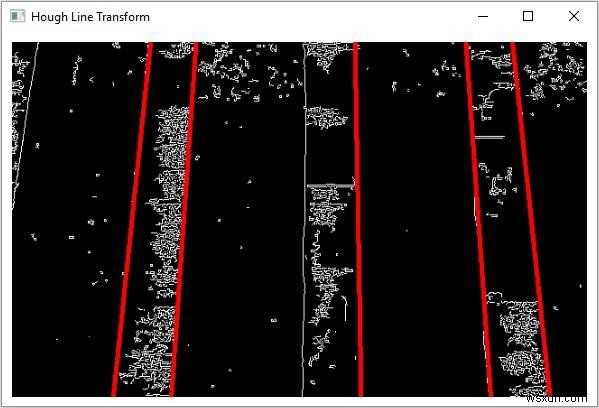
Phát hiện đường thẳng dùng Hough Line Transform. Có 2 loại: Standard (HoughLines) và Probabilistic (HoughLinesP).
Phương thức HoughLines() của Imgproc áp dụng Standard Hough Line Transform. Tham số:
- Hai Mat: ảnh nguồn và vector lưu tham số (r, Φ).
- Hai double: độ phân giải r (pixel) và Φ (radian).
- Int: số giao điểm tối thiểu để phát hiện đường.
Để phát hiện cạnh dùng Canny() của Imgproc: nhận hai Mat (nguồn, đích) và hai double (ngưỡng).
Quy trình phát hiện cạnh Canny:
- Đọc ảnh nguồn bằng imread() của Imgcodecs.
- Chuyển xám bằng cvtColor() của Imgproc.
- Làm mờ ảnh xám bằng blur() kernel 3.
- Áp dụng Canny bằng canny() của Imgproc.
- Tạo ma trận 0, copy cạnh vào bằng copyTo() của Mat.
Ví dụ minh họa
import java.awt.Image;
import java.awt.image.BufferedImage;
import java.io.IOException;
import javafx.application.Application;
import javafx.embed.swing.SwingFXUtils;
import javafx.scene.Group;
import javafx.scene.Scene;
import javafx.scene.image.ImageView;
import javafx.scene.image.WritableImage;
import javafx.stage.Stage;
import org.opencv.core.Core;
import org.opencv.core.CvType;
import org.opencv.core.Mat;
import org.opencv.core.Point;
import org.opencv.core.Scalar;
import org.opencv.highgui.HighGui;
import org.opencv.imgcodecs.Imgcodecs;
import org.opencv.imgproc.Imgproc;

public class HoughLineTransform extends Application {
    @Override
    public void start(Stage stage) throws IOException {
        System.loadLibrary(Core.NATIVE_LIBRARY_NAME);
        String file = "D:\\Images\\road4.jpg";
        Mat src = Imgcodecs.imread(file);

        Mat gray = new Mat();
        Imgproc.cvtColor(src, gray, Imgproc.COLOR_RGBA2GRAY);

        Mat edges = new Mat();
        Imgproc.Canny(gray, edges, 60, 60*3, 3, false);

        Mat cannyColor = new Mat();
        Imgproc.cvtColor(edges, cannyColor, Imgproc.COLOR_GRAY2BGR);

        // Standard Hough Lines
        Mat lines = new Mat();
        Imgproc.HoughLines(edges, lines, 1, Math.PI/180, 150);

        for (int i = 0; i < lines.rows(); i++) {
            double[] data = lines.get(i, 0);
            double rho = data[0];
            double theta = data[1];
            double a = Math.cos(theta);
            double b = Math.sin(theta);
            double x0 = a * rho;
            double y0 = b * rho;

            Point pt1 = new Point();
            Point pt2 = new Point();
            pt1.x = Math.round(x0 + 1000 * (-b));
            pt1.y = Math.round(y0 + 1000 * (a));
            pt2.x = Math.round(x0 - 1000 * (-b));
            pt2.y = Math.round(y0 - 1000 * (a));

            Imgproc.line(cannyColor, pt1, pt2, new Scalar(0, 0, 255), 3);
        }

        Image img = HighGui.toBufferedImage(cannyColor);
        WritableImage writableImage = SwingFXUtils.toFXImage((BufferedImage) img, null);

        ImageView imageView = new ImageView(writableImage);
        imageView.setX(10);
        imageView.setY(10);
        imageView.setFitWidth(575);
        imageView.setPreserveRatio(true);

        Group root = new Group(imageView);
        Scene scene = new Scene(root, 595, 400);
        stage.setTitle("Hough Line Transform (Standard)");
        stage.setScene(scene);
        stage.show();
    }

    public static void main(String[] args) {
        launch(args);
    }
}
Hình ảnh đầu vào và kết quả
Input: 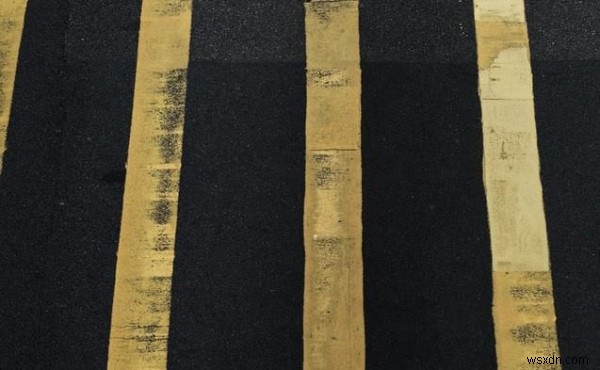
Output: